大学の理工系学部で学ぶ力学や高校物理の発展分野において、多くの学習者が最初に直面する巨大な壁が「回転の運動方程式」です。「ニュートンの運動方程式($ma = F$)は理解できるのに、剛体の回転になった途端に立式できなくなる」「トルクや慣性モーメントの計算が複雑で手が止まる」といった悩みを抱える学生は少なくありません。
回転運動は、並進運動との美しい対称性を理解し、微積分を用いた物理量の関係性を整理することで、驚くほど明快に解き明かすことができます。本稿では、大学物理・剛体の力学の基幹となる回転の運動方程式について、基本概念から微積分による導出、慣性モーメントの計算テクニック、そして斜面を転がる球などの典型的な演習問題の解法まで、体系的かつ実践的に解説します。
【基礎から整理】回転の運動方程式とは?並進運動との決定的な違い
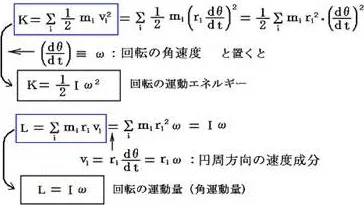
剛体(変形しない大きさを持つ物体)の運動を記述する際、質点のような「並進運動」の物理量だけでは物体の姿勢変化を追うことができません。そこで導入されるのが回転の運動方程式です。スカラー形式では一般に次のように表されます。
$I \frac{d^2\theta}{dt^2} = I \alpha = N$
ここで、$I$ は慣性モーメント(Moment of Inertia)、$\theta$ は回転角、$\alpha = \frac{d^2\theta}{dt^2}$ は角加速度、$N$ は回転軸まわりのトルク(力のモーメント)を表します。この式は、ニュートンの運動方程式 $m \frac{d^2x}{dt^2} = ma = F$ と完全に同型です。
回転運動をスムーズにマスターする最大のコツは、並進運動の各物理量が回転運動においてどの物理量に対応しているかを一元化して把握することです。力学における対応関係を下表に整理しました。
| 物理概念 | 並進運動(質点) | 回転運動(固定軸まわりの剛体) | 物理的意味と役割 |
|---|---|---|---|
| 位置・変位 | 位置 $x\ [\text{m}]$ | 回転角 $\theta\ [\text{rad}]$ | 基準点・基準線からの変位量 |
| 速度 / 加速度 | 速度 $v = \frac{dx}{dt}$ 加速度 $a = \frac{dv}{dt}$ |
角速度 $\omega = \frac{d\theta}{dt}$ 角加速度 $\alpha = \frac{d\omega}{dt}$ |
単位時間あたりの変化率(時間微分) |
| 慣性の尺度 | 質量 $m\ [\text{kg}]$ | 慣性モーメント $I\ [\text{kg}\cdot\text{m}^2]$ | 状態変化に対する「動かしにくさ / 回しにくさ」 |
| 作用因 | 力 $F\ [\text{N}]$ | トルク $N = r F \sin\phi\ [\text{N}\cdot\text{m}]$ | 速度・回転速度を変化させる原因 |
| 運動方程式 | $ma = F$ | $I\alpha = N$ | 運動の支配方程式(基本原理) |
| 運動量 / 運動エネルギー | 運動量 $p = mv$ $K_{\text{trans}} = \frac{1}{2}mv^2$ |
角運動量 $L = I\omega$ $K_{\text{rot}} = \frac{1}{2}I\omega^2$ |
保存則が成立する重要保存量 |
このように、質量 $m$ を慣性モーメント $I$ に、力 $F$ をトルク $N$ に、加速度 $a$ を角加速度 $\alpha$ に置き換えるだけで、並進運動で培った直観がそのまま回転運動にも適用できることが分かります。
【導出の完全ステップ】微積分で紐解く剛体の回転運動方程式
なぜ「$I\alpha = N$」という関係が成立するのか、質点系力学から微積分を用いて厳密に導出してみましょう。剛体は「無数の微小な質点が互いの相対距離を変えずに結合した集合体」と見なすことができます。
ステップ1:単一質点の運動方程式とトルクの導入固定された回転軸($z$軸)のまわりを半径 $r_i$ で回転する質量 $m_i$ の微小質点 $i$ を考えます。この質点の円周方向(接線方向)の運動方程式は、接線方向の加速度を $a_{t,i}$、接線方向の外力を $F_{t,i}$ とすると次の通りです。
$m_i a_{t,i} = F_{t,i}$
剛体のすべての部分は一体となって回転するため、どの質点も共通の回転角 $\theta$ および角加速度 $\alpha = \frac{d^2\theta}{dt^2}$ を持ちます。接線方向の加速度と角加速度の間には $a_{t,i} = r_i \alpha$ という幾何学的関係が成り立ちます。これを代入すると、
$m_i (r_i \alpha) = F_{t,i}$
両辺に回転軸からの距離 $r_i$ を乗じます。
$m_i r_i^2 \alpha = r_i F_{t,i}$
ここで、右辺の $r_i F_{t,i}$ はこの質点に働くトルク(力のモーメント)$N_i$ そのものです。
ステップ2:剛体全体にわたる総和(積分)剛体全体の方程式を得るために、構成するすべての質点について総和($\sum$)をとります。連続体であれば体積積分($\int$)を行います。
$\sum_i (m_i r_i^2 \alpha) = \sum_i N_i$
剛体内のすべての質点で角加速度 $\alpha$ は共通の値を取るため、$\alpha$ を総和記号の外に出すことができます。
\left( \sum_i m_i r_i^2 \right) \alpha = \sum_i N_i
質点間に働く内力のモーメントは作用・反作用の法則により互いに相殺されるため、右辺の総和は剛体に加わる外力のトルクの総和 $N_{\text{ext}} = N$ となります。そして、左辺の括弧内こそが慣性モーメント $I$ の定義式です。
I = \sum_i m_i r_i^2 = \int r^2 \, dm
以上より、剛体全体の回転を支配する基本方程式 $I\alpha = N$ が完全に導出されました。
【計算力を鍛える】慣性モーメントの求め方と平行軸の定理
回転の運動方程式を実際に立てる際、避けて通れないのが慣性モーメントの計算です。慣性モーメントは「回転軸から質量がどのように分布しているか」に依存するため、物体の形状だけでなく、どの軸まわりに回転させるかによって値が変わります。
代表的な物体の慣性モーメント一覧(質量 $M$、幾何パラメータ)- 長さ $L$ の細い棒(中心を通る垂直軸): $I = \frac{1}{12}ML^2$
- 長さ $L$ の細い棒(端点を通る垂直軸): $I = \frac{1}{3}ML^2$
- 半径 $R$ の均一な円盤・中実円柱(中心軸): $I = \frac{1}{2}MR^2$
- 半径 $R$ の薄い円環・中空円筒(中心軸): $I = MR^2$
- 半径 $R$ の均一な中実球(中心を通る軸): $I = \frac{2}{5}MR^2$
- 半径 $R$ の薄い中空球殻(中心を通る軸): $I = \frac{2}{3}MR^2$
物体の重心を通る軸まわりの慣性モーメント $I_G$ が分かっている場合、そこから距離 $h$ だけ平行移動した軸まわりの慣性モーメント $I$ は、以下の平行軸の定理(Steiner's theorem)によって簡単に求められます。
$I = I_G + M h^2$
例えば、長さ $L$ の均質棒の端点まわりの慣性モーメントを求める場合、重心は棒の中央($h = L/2$)にあるため、$I = \frac{1}{12}ML^2 + M(L/2)^2 = \frac{1}{12}ML^2 + \frac{1}{4}ML^2 = \frac{1}{3}ML^2$ と即座に導出できます。この定理を使いこなすことで、複雑な積分計算を大幅に省略できます。
【現場検証】初学者が陥る3大盲点とネット上の誤解
力学の講義や大学入試・院試対策の現場において、受講生が回転の運動方程式で失点するパターンは極めて典型化されています。特によく見られる3つの誤解を整理・検証します。
盲点1:「円運動」と「剛体の回転運動」の混同最も多い誤解が、高校物理で習う「質点の円運動(向心力 $F = m r \omega^2$)」と「剛体の回転運動($I\alpha = N$)」を同一視してしまうケースです。質点の円運動は「軌道が円である並進運動」に過ぎず、質点自身に向きや形状はありません。一方、剛体の回転は「物体自体の姿勢角が変化する運動」です。運動方程式の基本変数が「位置ベクトル $\mathbf{r}$」なのか「回転角 $\theta$」なのかを明確に区別しなければなりません。
盲点2:回転軸とトルクの基準点の一致忘れトルク $N = r F \sin\phi$ を計算する際、「どの点のまわりのモーメントを計算しているか」が曖昧なまま立式してしまうミスが後を絶ちません。回転の運動方程式を立てる際は、必ず「指定した回転軸まわりのトルク」と「その軸まわりの慣性モーメント $I$」をペアで揃える必要があります。固定軸がない自由剛体の場合は、必ず重心(Center of Mass)を基準にして回転の運動方程式を立てるのが鉄則です。
盲点3:滑らずに転がる接触条件(束縛条件)の見落としタイヤや球が斜面を滑らずに転がる現象では、並進加速度 $a$ と角加速度 $\alpha$ が独立ではなく、幾何学的拘束条件 $a = R\alpha$(半径 $R$ の場合)で結ばれます。この束縛条件と静止摩擦力の存在を考慮せずに未知数を解こうとして行き詰まるケースが多発しています。
【実践演習】回転の運動方程式を用いた代表的例題
ここまでの知識を総動員して、剛体力学の王道問題である「斜面を転がり落ちる均一な円柱」の運動を解いてみましょう。
傾斜角 $\theta$ の粗い斜面上に、質量 $M$、半径 $R$ の均一な中実円柱(慣性モーメント $I = \frac{1}{2}MR^2$)を置く。円柱は斜面を滑ることなく純粋に転がり落ちるものとする。重力加速度を $g$ として、円柱の重心の加速度 $a$ を求めよ。
ステップ1:作用する力の図示と並進の運動方程式
円柱に働く力は、斜面平行下向きの重力分力 $Mg \sin\theta$、斜面垂直下向きの重力分力 $Mg \cos\theta$、垂直抗力 $R_N$、そして斜面平行上向きに働く静止摩擦力 $f$ です。
斜面平行方向の重心運動に関する並進の運動方程式は:
$M a = Mg \sin\theta - f \quad \text{… (1)}$
ステップ2:重心まわりの回転の運動方程式
重心を通る軸まわりのトルクを生み出すのは、作用線が重心から離れている静止摩擦力 $f$ のみです(重力と垂直抗力の作用線は重心を通るためトルクはゼロ)。
時計回りを正とすると、トルクは $N = R \cdot f$ となります。回転の運動方程式は:
$I \alpha = R f \quad \Longrightarrow \quad \left(\frac{1}{2}MR^2\right) \alpha = R f \quad \text{… (2)}$
ステップ3:滑らない転がり条件の連立
円柱が滑らずに転がるため、$a = R\alpha$ すなわち $\alpha = \frac{a}{R}$ が成り立ちます。これを式(2)に代入します。
\frac{1}{2}MR^2 \left(\frac{a}{R}\right) = R f \quad \Longrightarrow \quad f = \frac{1}{2}M a \quad \text{… (3)}
式(3)を式(1)に代入して摩擦力 $f$ を消去します。
$M a = Mg \sin\theta - \frac{1}{2}M a$
$\frac{3}{2}M a = Mg \sin\theta \quad \Longrightarrow \quad a = \frac{2}{3}g \sin\theta$
摩擦のない斜面を滑り落ちる質点の加速度($g\sin\theta$)と比較して、加速度が $\frac{2}{3}$ に減少していることが分かります。位置エネルギーの一部が「回転の運動エネルギー($\frac{1}{2}I\omega^2$)」へと分配されるためです。このように、並進と回転を連立させる手法が基本ルーティンとなります。
【プロの結論】剛体力学を最短で攻略する学習アプローチ
剛体の力学および回転の運動方程式を確実に自分の武器にするためには、段階的な学習アプローチが不可欠です。学習者のバックグラウンドに応じた判断基準を提示します。
おすすめできる人・今すぐ取り組むべき段階- 大学1〜2年生(理工・物理・機械系): 高校物理の公式暗記から脱却し、ベクトル積(外積)$\mathbf{N} = \mathbf{r} \times \mathbf{F}$ や角運動量ベクトル $\mathbf{L} = \mathbf{r} \times \mathbf{p}$ を用いた3次元形式の運動方程式 $\frac{d\mathbf{L}}{dt} = \mathbf{N}$ へと拡張すべきタイミングです。
- 難関大志望の受験生: 微積分を用いた剛体の基礎理論を理解しておくと、東大・京大・東工大(東京科学大)などで出題される複合的な転がり運動や重心まわりの単振動問題を極めてシステマチックに解くことが可能になります。
- 高校物理の「並進運動」「力のつり合い」が未定着の人: 並進の運動方程式($ma = F$)やエネルギー保存則が曖昧な状態で回転の運動方程式に進むと、変数が増えて混乱を招きます。まずは1次元・2次元の質点力学の立式を完璧に定着させることが先決です。
【回転の運動方程式】に関するよくある質問(FAQ)
Q1:トルクの向き(符号)はどのように決めればよいですか?
A1:一般に「反時計回り(正)」または「時計回り(正)」のどちらかを問題の最初で正の向きとして明示的に定義します。右手系の3次元座標では、右手の親指を回転軸の正方向に向けたとき、残りの4本の指が曲がる方向(反時計回り)がトルクの正の向きとなります。
Q2:角運動量保存則と回転の運動方程式はどちらを使えばよいですか?
A2:外力のトルク $N$ が時間変化したり摩擦力が関与する「運動の加速度や時間経過」を追う場合は回転の運動方程式を用います。一方、外力トルクの総和がゼロ($N=0$)である衝突・分裂現象や、フィギュアスケーターのスピンのように半径が変化する前後状態の比較には、時間追跡が不要な「角運動量保存則($I_1\omega_1 = I_2\omega_2$)」を用いるのが定石です。
Q3:慣性モーメントが負の値になることはありますか?
A3:定義式 $I = \int r^2 dm$ から明らかなように、距離の2乗 $r^2$ と微小質量 $dm$ の積を空間積分するため、慣性モーメントは常に正の実数($I > 0$)となります。計算結果が負になった場合は、積分の下端・上端の設定や平行軸の定理の適用ミスを疑ってください。
回転の運動方程式($I\alpha = N$)は、ロボティクス工学、宇宙機(人工衛星)の姿勢制御、ドローンの飛行力学、さらにはCGアニメーションの物理エンジンに至るまで、現代のあらゆる先端テクノロジーの基盤を支えています。
剛体力学の習得で挫折しないための最大の要点は、「並進運動($ma=F$)との対称性」を常に意識し、「回転軸の明確化」「慣性モーメントの正確な導出」「拘束条件の連立」の3ステップを愚直に守ることです。まずは基本図形の慣性モーメント導出と斜面転がり問題をノーヒントで完答できるまで反復し、力学の強固な土台を完成させてください。